我省首款黄花菜采摘机器人亮相大同
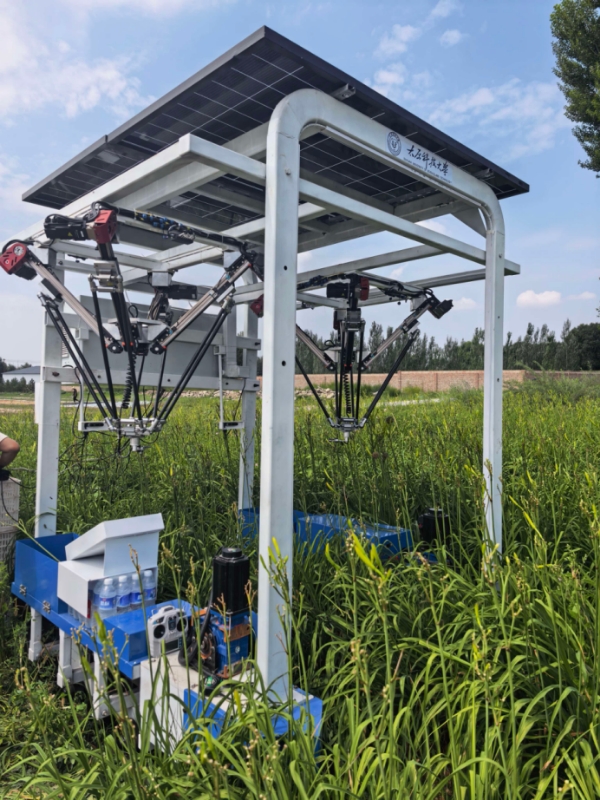
黄花菜采摘机器人
本报讯 (记者王瑶) 记者从太原科技大学获悉,7月28日,大同市云州区坨坊村黄花种植基地内,履带式黄花菜采摘机器人正式投入大田实战。
素有“黄花之乡”美誉的大同市云州区,黄花采收期仅有40天左右,且必须抢在凌晨2时至8时花苞未开时进行,人工采摘劳动强度大、用工成本高,招工难一度成为制约产业发展的痛点。针对上述问题,“黄花菜智能采摘机器人关键技术研究及应用示范”项目于2023年获批为山西省重点研发计划项目,由太原科技大学牵头,联合山西农谷现代农业装备科技有限公司、山西农业大学等单位协同攻关,在智能识别、精准定位、无损采摘等关键技术上持续突破,最终推出第一代黄花采摘机器人。
“这不仅标志着山西首台校企联合研发的黄花菜采摘机器人投入田间实操,也意味着这项省重点研发计划项目走出实验室,进入大田实战检验。”太原科技大学机械工程学院副院长张延军表示。
据悉,该机型拥有四维精准视觉定位,车底配有路径识别和自主导航及5G通信能力,支持农户通过手机远程监控与下达指令。其搭载的2套并联机构作为采摘机械臂,通过算法为双臂分配采摘任务,基于四维定位信息进行路径规划与姿态解算,实现双臂协同高效作业。目前,采摘速度约5秒/朵,未来将不高于2秒/朵,单次定点采摘面积为4平方米。
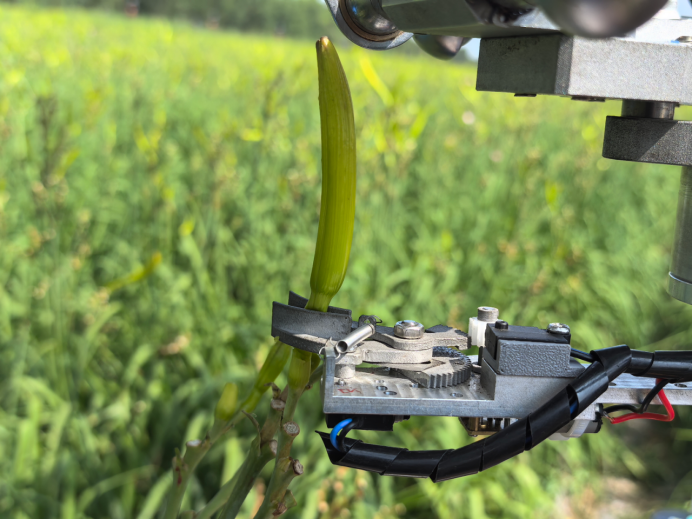
“四维精准视觉定位是这款机器人的最大亮点。针对凌晨暗光、高湿杂乱的田间作业环境,机器人搭载了2套视觉模块,能够输出X、Y、Z空间坐标及入刀角度的四维采摘点位。通过‘四维视觉+双臂协同+专用手爪’的技术组合,指导机械臂在暗光环境下精准作业,最终实现无损采收。”太原科技大学机械工程学院教授李海虹说。
在动力与续航方面,机器人采用履带式龙门架电动底盘以适应复杂地形,并创新采用“锂电+太阳能”双电协同供电模式。车顶安装的太阳能板可在白天非采摘时段为锂电池充电,有效省去返仓补能环节,配合LED灯带满足夜间作业需求。相比传统人工采摘,该机器人不仅摆脱了对人工经验的依赖、实现标准统一的远程无人作业,还能持续运转,有效避免错过最佳采收时机。
作为第一代机型,科研团队未来还将针对恶劣天气无法作业等问题,在视觉识别算法、轨迹规划算法、协同控制算法等方面进行持续升级迭代,为我省及全国黄花产区提供机械化解决方案。